PMSMをベクトル制御するには?
概要
PMSM(永久磁石同期モータ)の回転速度を、d-q軸ベクトル制御によって目標回転速度(1000rpm)に追従させる構成です。 d-q軸電流と回転速度をもとに、三相インバータのスイッチングを決定します。
制御で確認する事
- 過渡応答解析
サンプル回路
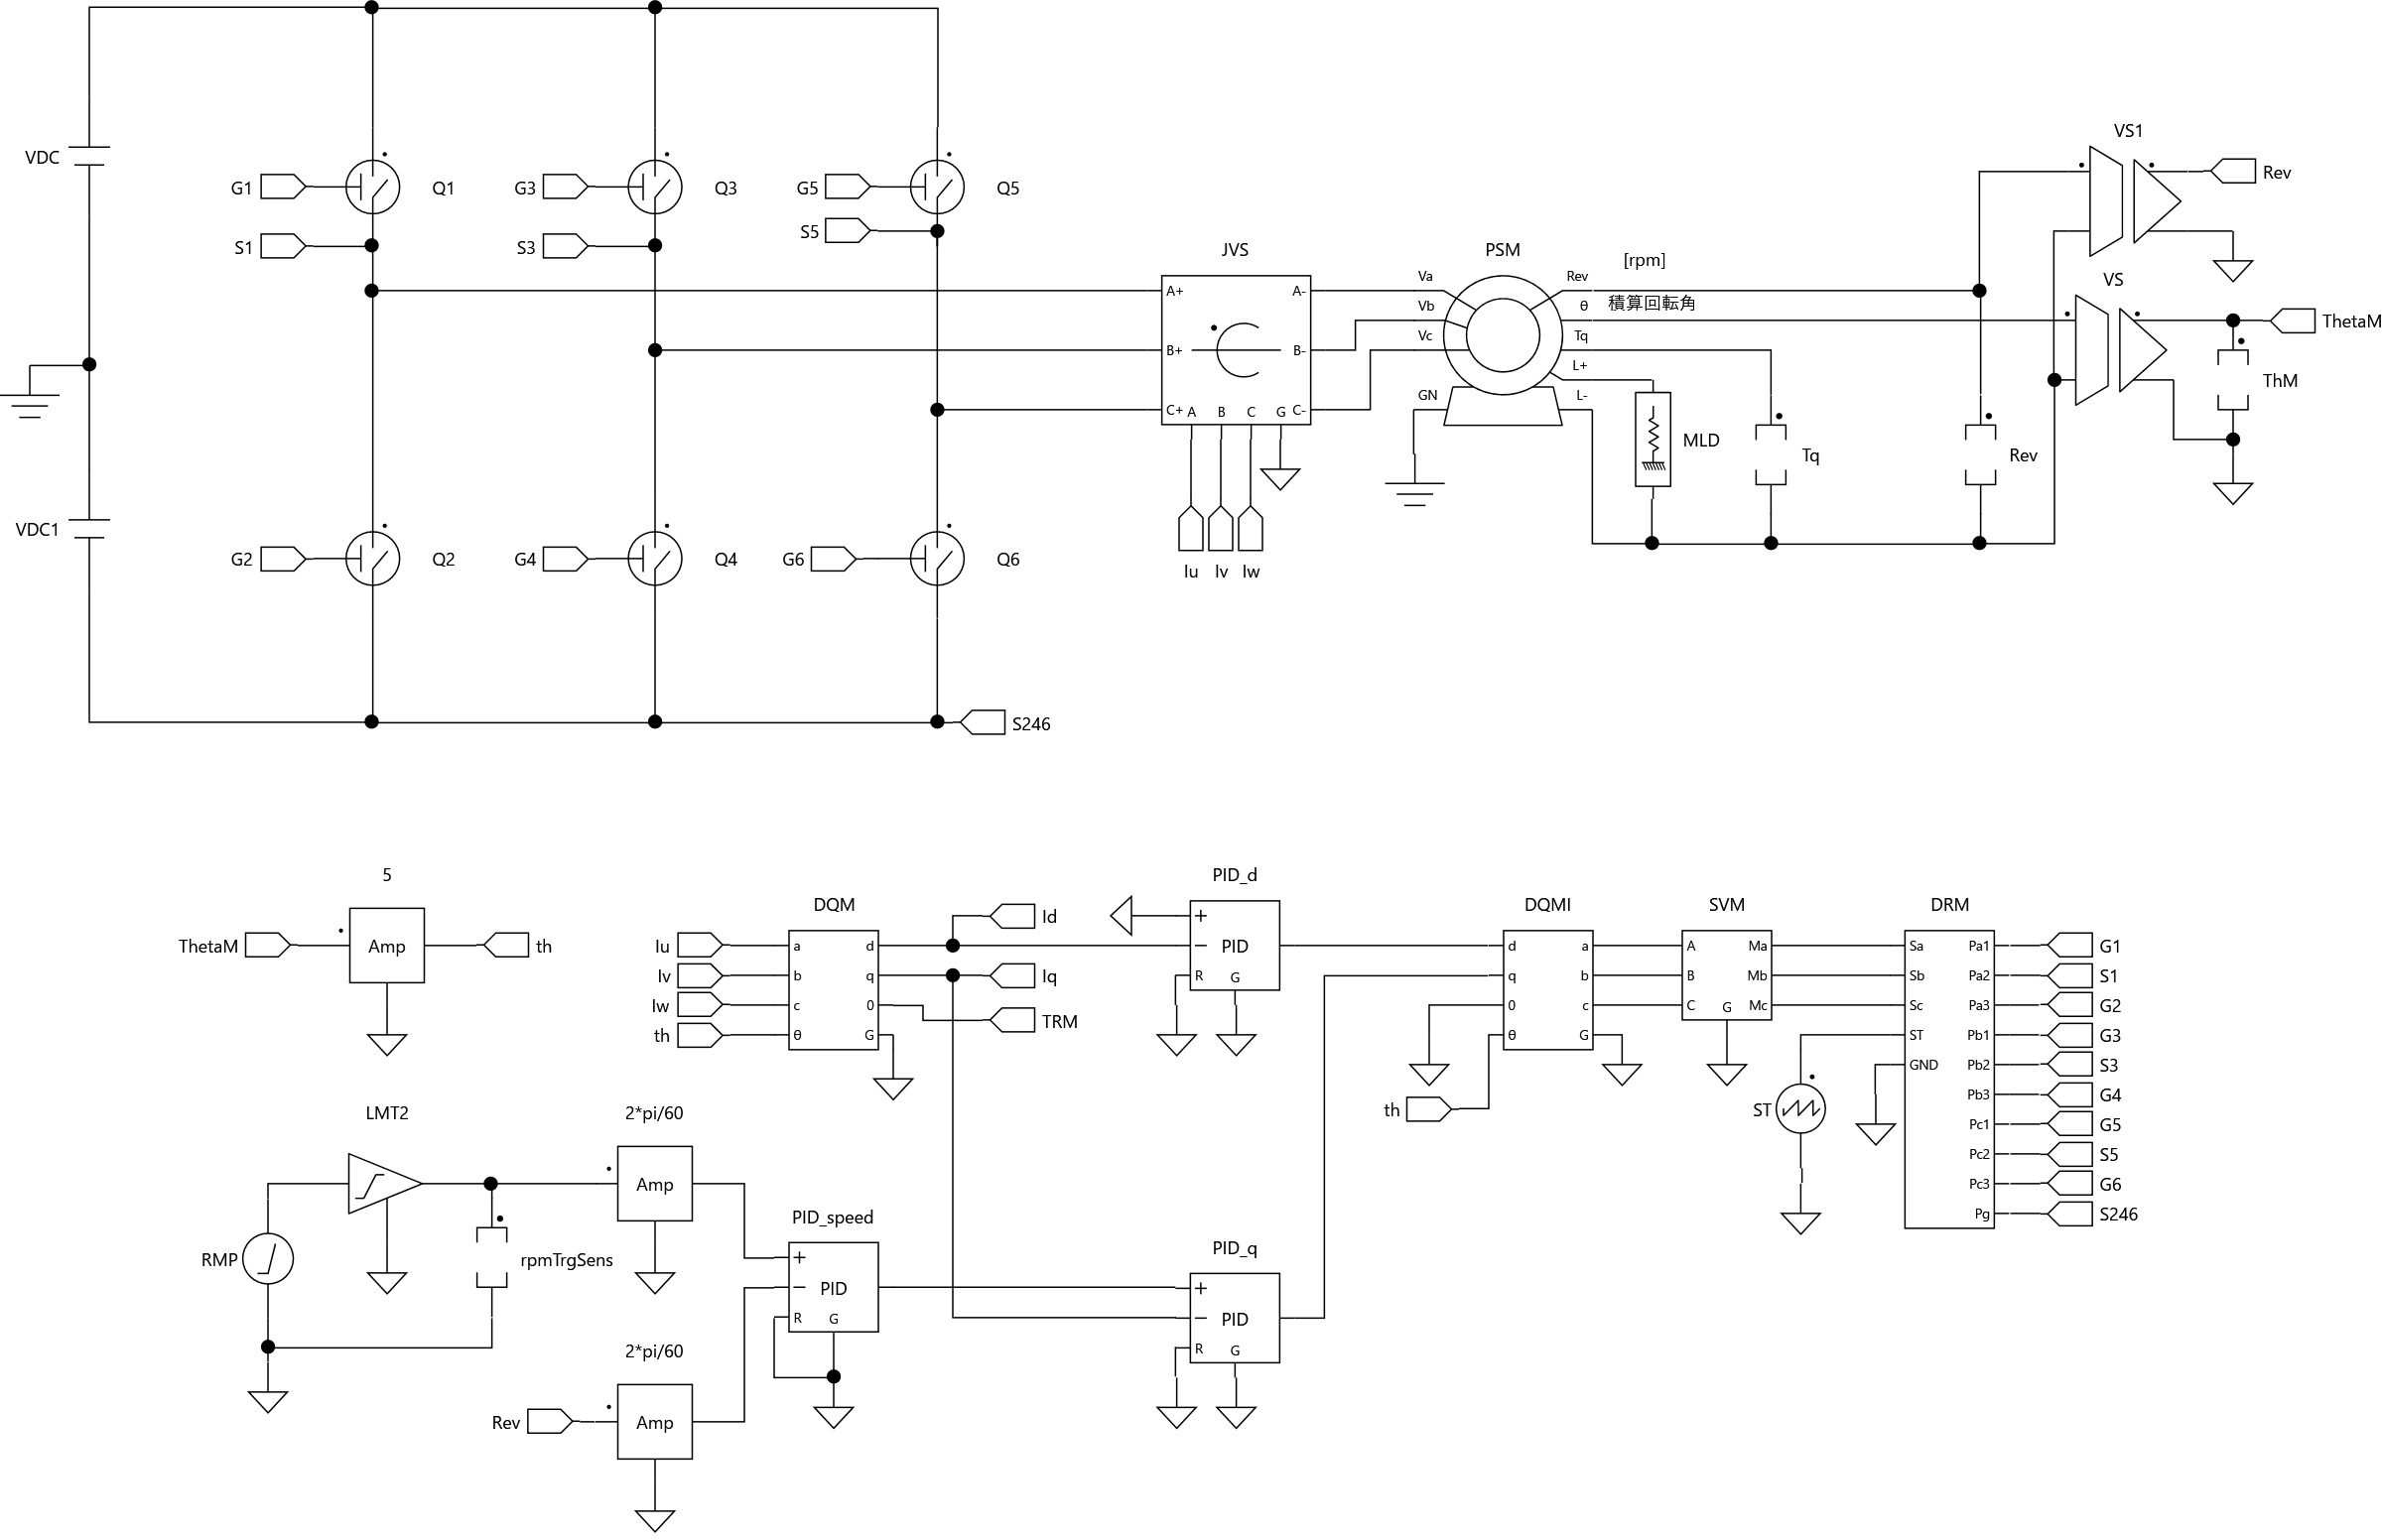
本サンプル回路は、次の2つの部分で構成しています。
- 主回路:三相インバータとPMSM
- 制御部:d-q軸ベクトル制御により、d-q軸電流と回転速度をもとにインバータのスイッチングを決定
Example
回路ファイルはサンプル回路TOPページからダウンロードできます。
サンプル回路はこちら:
Scideam/circuit_library/pmsm_speed_control/PMSM_Speed_Control.scicir
Info
必要オプション:Motor Palette
回路パラメータ
| 項目 | 値 |
|---|---|
| 主回路電源電圧 VDC・VDC1 | 各75 V |
| 目標回転速度 | 1000 rpm |
| スイッチング周波数 | 100 kHz |
| サブ周波数 FRD | 20 kHz |
過渡応答解析をするには?
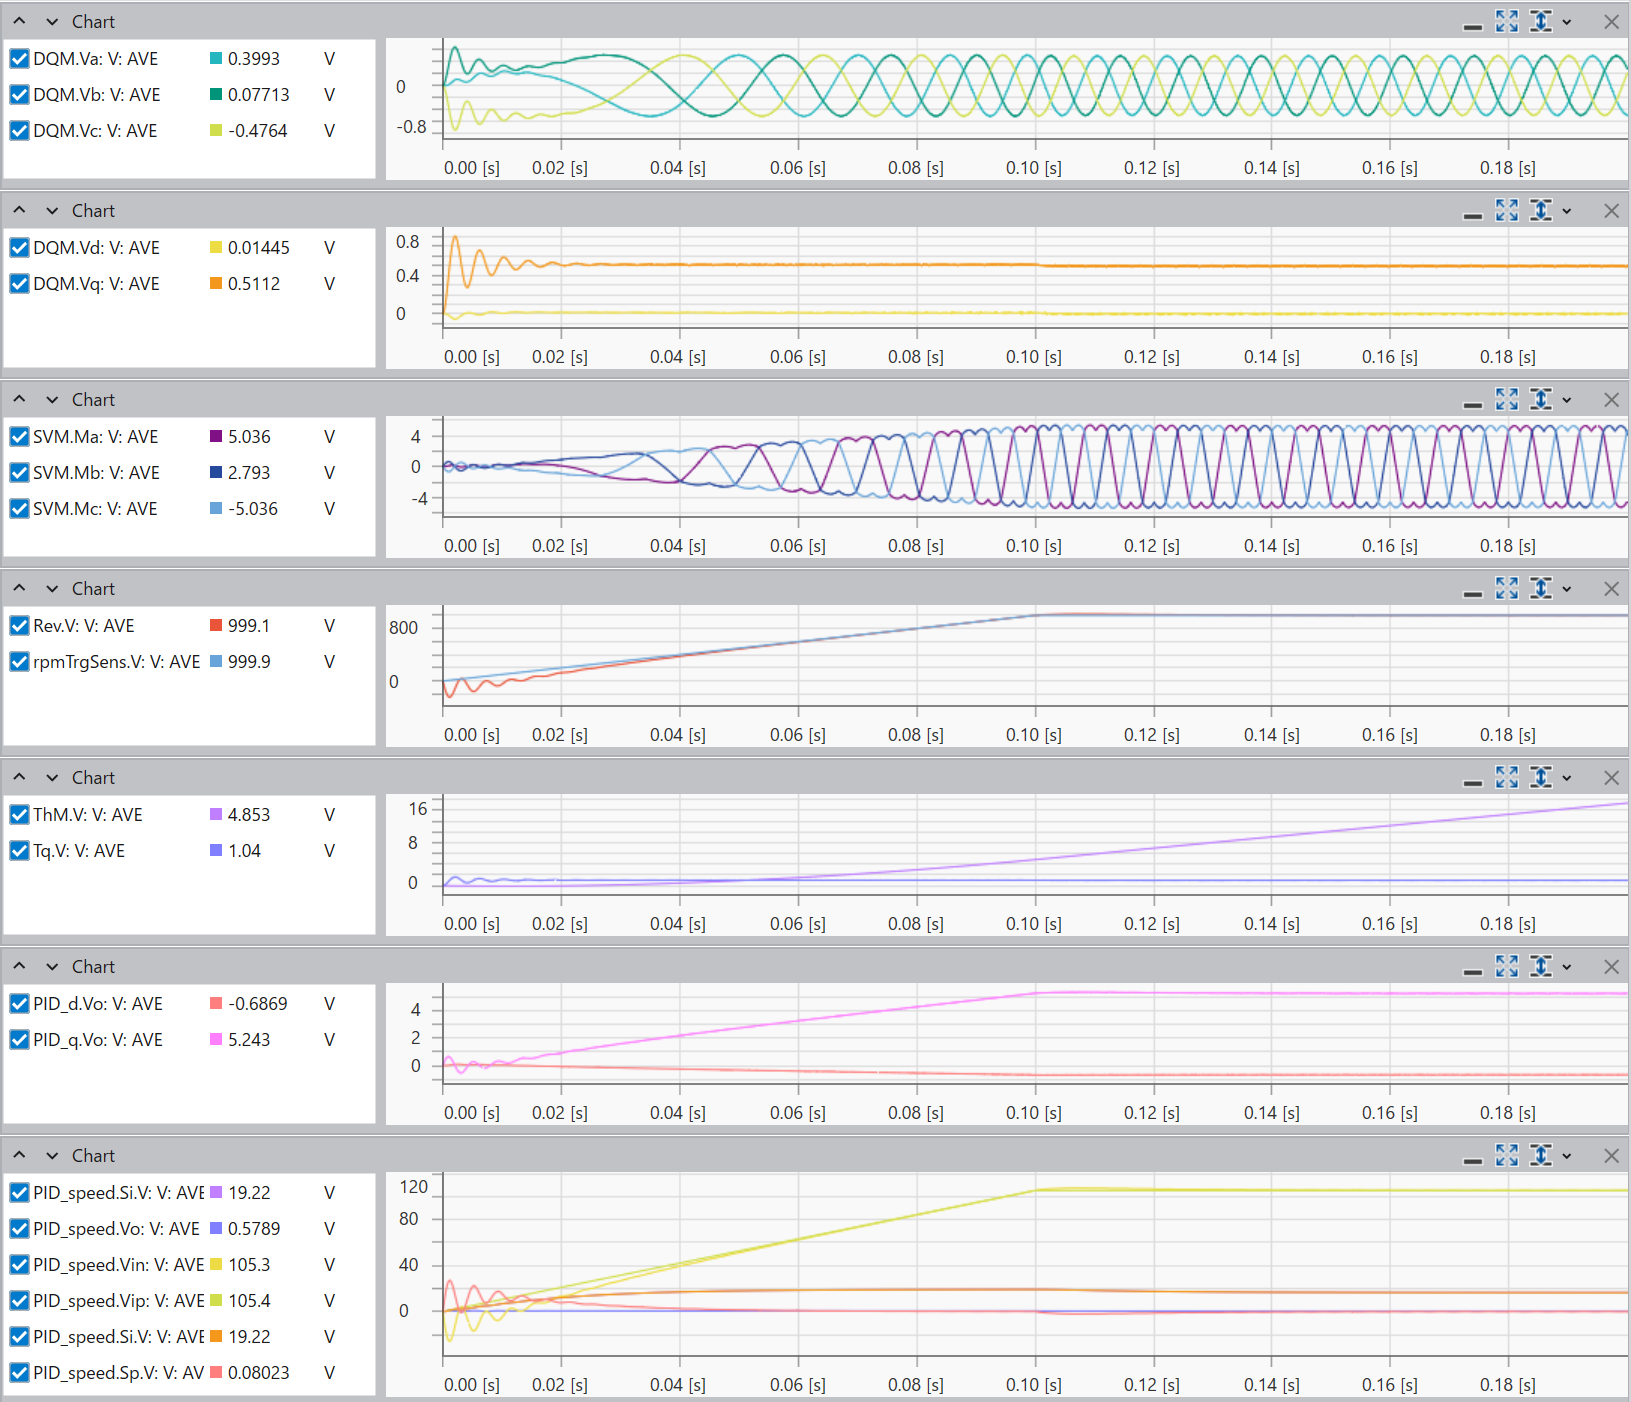
Transient(fast)解析を実行すると(サンプル回路の設定ではシミュレーション時間200ms)、モータの回転速度が目標値1000rpmに追従する様子をすぐに確認できます。
d-q軸電流制御によるトルク応答や、速度制御ループの過渡特性を波形上で観察できます。